-
Courriel
457695147@qq.com,825153992@qq.com
- Téléphone
-
Adresse
No.4-1-1733 place internationale de Dongli, pont de Yuma, secteur de Chengdu, Chengdu
Catégories de produits
Chengdu AIC Electronic Technology Co., Ltd

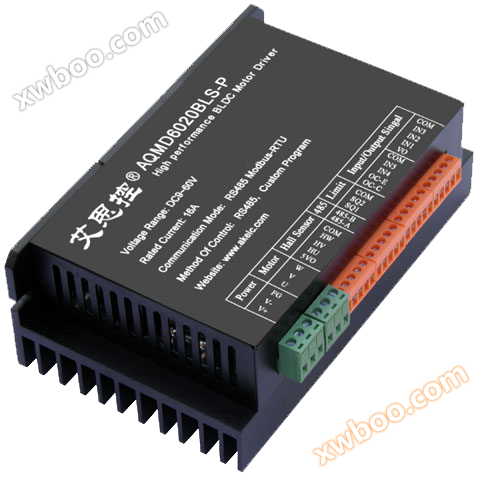
Aqmd6020ns - B2 pilote de moteur à brosse DC
NégociableMise à jour sur07/28
- Modèle
- Nature du fabricant
- producteurs
- Catégorie de produit
- Lieu d'origine
Vue d'ensemble
◆ prend en charge la tension 9V ~ 60v, le courant de sortie maximal 20A (non - doubleur) / 30A (doubleur), courant nominal 16A.
Détails du produit

Caractéristiques fonctionnelles
| ◆ prend en charge la tension 9V ~ 60v, le courant de sortie maximal 20A (non - doubleur) / 30A (doubleur), courant nominal 16A. |
|
◆ soutenir les potentiomètres, PWM、 Fréquence, signal analogique 0 ~ 5 / 10v et niveau TTL, - 3.3V ~ + 3.3V signal analogique différentiel, RS485 plusieurs méthodes de contrôle |
|
◆ 485 protection de tension de mode commun, support rs485 communication Multistation, support Modbus - RTU Protocole de communication |
| ◆ supporte le réglage de la vitesse du rapport cyclique (régulation de la pression), le contrôle du couple (régulation du courant), le réglage en boucle fermée de la vitesse auto - mesurée (vitesse stable), le réglage en boucle fermée du générateur de vitesse externe (vitesse stable) Plusieurs méthodes de réglage de la vitesse |
| ◆ soutenir l'inversion positive du moteur pour régler la vitesse séparément, peut ajuster la vitesse positive / inverse séparément avec le double potentiomètre; Peut prérégler la vitesse positive / inverse par 485 et stocker, commande marche / arrêt et direction par interrupteur ou touche |
| ◆ contrôle de régulation PID du courant du moteur, précision de contrôle du courant 0.1a, courant de démarrage / charge maximal, courant de freinage peuvent être configurés séparément; Soutenir la surcharge du moteur et le blocage de la limite de rotation pour empêcher la surintensité d'endommager le moteur; Soutenir le freinage à courant constant (frein), le temps de freinage du moteur est court et la force d'impact est faible |
| ◆ contrôle automatique du processus de changement de direction, freinage en douceur automatique, contrôle de démarrage en douceur |
| ◆ soutenir la limite de commutateur de limite externe et la limite de blocage |
| ◆ fréquence PWM de 18khz, réglage de la vitesse du moteur sans bruit PWM |
| ◆ protection ESD complète d'interface, peut s'adapter à l'environnement complexe de site |
| ◆ utilisez un grand boîtier de radiateur en alliage d'aluminium épaissi, bon effet de dissipation de chaleur |
Résumé des principes
Ce pilote utilise la technologie de détection précise de courant de boucle de moteur de pointe, la technologie d'auto - détection de vitesse de rotation de moteur à courant continu brossé, la technologie de freinage à courant constant (ou freinage) à courant régénératif et la technologie de régulation PID puissante pour contrôler parfaitement le démarrage du moteur, le freinage (freinage) et le contrôle de commutation et la protection contre le blocage, le temps de réponse du moteur est court et la force de réaction est faible, la régulation en temps réel du courant de sortie empêche la surintensité et protège efficacement le moteur et le pilote.
| Contrôle de démarrage du moteur:Mode de démarrage en douceur avec réglage automatique du courant, le moteur démarre rapidement et sans forte secousse de recul. Prend en charge la configuration du temps de décélération. |
| Contrôle du frein moteur:Mode de freinage de consommation d'énergie avec réglage automatique du courant, le temps de freinage du moteur est court sans choc intense. Prend en charge la configuration du temps de freinage. |
| Commande de commutation du moteur:Le processus de commutation d'inversion positive du moteur est contrôlé à l'intérieur par le conducteur, qui effectue automatiquement un freinage en douceur, un contrôle de démarrage en douceur, peu importe la fréquence du changement de signal de commutation, il ne causera pas de dommages au conducteur ou au moteur. |
| Contrôle du couple moteur:Le contrôle de la taille du couple moteur est réalisé en ajustant la taille du courant de sortie. |
| Contrôle de vitesse stationnaire auto - mesuré du moteur:La vitesse de rotation du moteur est mesurée indirectement par la mesure de la fréquence de fluctuation du courant du moteur, en utilisant la régulation PID pour atteindre une vitesse stable. |
| Protection contre la surcharge et le blocage du moteur:Lorsque le moteur est surchargé, le conducteur limitera la sortie de courant, protégeant efficacement le moteur; Lorsque le moteur est bloqué, le conducteur peut détecter cet état et freiner le moteur. |
| Suppression des interférences internes:Le couplage entre le circuit d'entraînement et le circuit de commande par la consommation d'interférence, la suppression des interférences transitoires peut garantir efficacement que le circuit de commande n'est pas affecté par les interférences du circuit d'entraînement. |
| Suppression des interférences externes:Utilisez des dispositifs de protection ESD et des circuits de décharge électrostatique pour protéger toutes les interfaces ESD, de sorte que les circuits internes fonctionnent de manière stable et protègent les dispositifs internes contre les chocs électrostatiques transitoires à haute tension ajoutés à l'interface. |
Paramètres techniques
| Projets | Paramètres |
|---|---|
| Tension d'entrée d'alimentation |
DC 9V~60V |
| Courant de sortie nominal | 16A |
| Courant de sortie maximal | 20A (non - doublée) / 30A (doublée) |
| Courant de freinage doux maximal | 6A |
| Courant de crête de freinage court | 100A |
| Nombre de canaux de sortie | Une seule voie |
| Valeur de résistance du potentiomètre | 10K~50K |
| Plage de tension acceptée par le port de signal d'entrée | Port numérique / analogique, port de limite: -0.5v ~ + 26.5v; Port 485: -0.5v ~ + 5.5v |
| Gamme de signaux analogiques à extrémité unique | 0~10V |
| Gamme de signaux analogiques différentiels | -3.3V~+3.3V |
| Gamme de tension de niveau logique | Tout dans la gamme 0 ~ 24V, LVTTL, TTL, hvttl, etc. |
| Gamme de paramètres de communication RS485 | Débit en bauds 1200 ~ 115, 200bps, bits de données 8, support impair, pair, aucun contrôle, bits de contrôle et d'arrêt total de 2 bits |
| Situation du support Modbus | Prise en charge de Modbus - RTU, prise en charge des codes fonctionnels 03h, 06h, 10h, plage d'adresses esclave configurable de 1 à 128, prise en charge de la diffusion |
| Résolution de détection de courant | 0.025A |
| Précision du contrôle du courant constant | 0.05A |
| Gamme de réglage de vitesse de rapport cyclique | 0,1% à 99,9% |
| Plage de mesure de température | - 40 ℃ ~ 125 ℃ |
| Contrôle des limites | Soutien; Limite de commutateur à deux limites ou bit de délai de blocage peut être externe |
| Démarrage en douceur / freinage en douceur | Soutien; Démarrage à courant limité, freinage et réglage de l'accélération, de la décélération et du temps d'amortissement des freins |
| Protection contre les surintensités / blocages | Soutien; Sortie de flux de délai de surintensité; Arrêt possible en cas de blocage |
| Protection contre le retour de puissance | Construit en 30A SPEED MELT assurance protection contre les contre - joints |
| Protection contre les courts - circuits de sortie | Détection instantanée de courant élevé et protection intégrée de fusible à fusion rapide 30A |
| Temps d'action de freinage | Freinage doux habituellement 0.1s ~ 0.5s |
| Température de fonctionnement de la carte mère | - 25 ℃ ~ 80 ℃ |
| Dimensions extérieures | 13,6 cm × 8,2 cm × 4,5 cm |
Définition des dimensions

Les dimensions sont de 13,6 cm × 8,2 cm × 4,5 cm. L'ouverture du trou de montage est de 4 mm et la distance entre le Centre du trou de montage et les côtés est de 6 mm.
Définition d'interface

Remarque: le câblage de l'alimentation ou de l'interface du moteur ne doit jamais être couplé à des potentiomètres, des limites ou des interfaces de communication, sinon vous risquez de brûler des parties de l'unité de commande. La terre d'alimentation ou la terre du signal de commande ne doit pas non plus être connectée au boîtier, sinon le fonctionnement du pilote peut être instable. S'il y a des conditions, le boîtier s'il vous plaît se connecter à la terre.
Configuration du commutateur de numérotation
1. Configuration des moyens de contrôle
| SW1-SW7 | SW8 | Mode de contrôle |
|---|---|---|
| Arbitraire | OFF | Potentiomètre / mode de contrôle du signal analogique |
| De l'adresse de la machine | ON | 485 moyens de contrôle des communications |
2. Configuration du courant nominal du moteur
| SW1-SW3 | SW4-SW7 | SW8 | Valeur de courant nominale du moteur |
|---|---|---|---|
| OFF OFF OFF | Arbitraire | OFF | Courant nominal avec configuration de port série, 14A par défaut |
| ON OFF OFF | Arbitraire | OFF | 8A |
| OFF ON OFF | Arbitraire | OFF | 10A |
| ON ON OFF | Arbitraire | OFF | 12A |
| OFF OFF ON | Arbitraire | OFF | 14A |
| ON OFF ON | Arbitraire | OFF | 16A |
| OFF ON ON | Arbitraire | OFF | 18A |
| ON ON ON | Arbitraire | OFF | 20A |
3. Configuration de la méthode de régulation de vitesse
| SW5-SW7 | SW8 | Mode de régulation de la vitesse |
|---|---|---|
| OFF OFF OFF | OFF | Potentiomètre unique / / signal analogique / régulation de vitesse PWM |
| ON OFF OFF | OFF | Double potentiomètre / signal analogique / régulation de vitesse PWM |
| OFF ON OFF | OFF | - 3.3V ~ + 3.3V différentiel analogique signal de régulation de vitesse |
| ON ON OFF | OFF | Double potentiomètre / Dual Single Dua signal analogique réglage constant de la vitesse |
| OFF OFF ON | OFF | Potentiomètre unique 0 ~ 5 / 10v signal analogique vitesse auto - mesurée régulation de vitesse en boucle fermée |
| ON OFF ON | OFF | Double potentiomètre 0 ~ 5 / 10v signal analogique vitesse auto - mesurée régulation de vitesse en boucle fermée |
| OFF ON ON | OFF | Potentiomètre unique signal analogique 0 ~ 5V générateur tachymétrique externe régulation de vitesse en boucle fermée |
| ON ON ON | OFF | Port série pré - réglage de la vitesse d'inversion positive |
4. Configuration du temps d'arrêt de blocage
| SW4 | SW8 | Temps d'arrêt de blocage |
|---|---|---|
| OFF | OFF | Utilisation du temps de blocage configuré par port série, aucun freinage de blocage (freinage) n'est effectué par défaut |
| ON | OFF | Freinage de limite après 1 s de blocage (freinage) |
Exemple de méthode de jonction typique
1. Méthode de connexion pour la commande de point de réglage de vitesse PWM à potentiomètre unique

Lorsque vous utilisez le potentiomètre pour régler la vitesse, vous devez configurer le mode de déclenchement en mode de commande, le processus de travail est le suivant: interrupteur K1 fermé, le moteur tourne positivement, utilisez le potentiomètre pour régler la vitesse; K1 est déconnecté et le moteur est arrêté; Lorsque le moteur s'arrête après une limite de rotation positive, la refermeture K1 est invalidée; K2 fermé, le moteur est inversé, la vitesse est réglée à l'aide d'un potentiomètre; K2 est déconnecté et le moteur est arrêté; Lorsque la limite est inversée, le moteur s'arrête et la refermeture K2 n'est pas effective.
2. Méthode de réglage de vitesse PWM pour machine à puce unique

Cette méthode de connexion permet de régler la vitesse du moteur par un signal PWM monopuce: L'alimentation de la machine monopuce est mise à la terre sur le port com du module d'entraînement; Sortie du PWM de la machine à puce unique in1 pour le réglage de la vitesse; IN2 et IN3 sont connectés aux deux io de la monopuce et commandent l'inversion positive du moteur.
3. Méthode de réglage de vitesse PWM à double potentiomètre

Cette méthode de mise à la terre peut réaliser l'utilisation d'un potentiomètre pour l'inversion positive du moteur pour régler la vitesse séparément, par l'intermédiaire d'un interrupteur pour contrôler l'activation du moteur et la commutation du sens de rotation du moteur, par l'intermédiaire d'un interrupteur de fin de course pour l'inversion positive des limites.
4.plc analogique de régulation de la tension méthode de connexion
Cette méthode de mise à la masse permet de régler la vitesse du moteur par simulation PLC, de Commuter le sens de rotation du moteur par relais / Transistor et d'inverser les limites positivement par l'intermédiaire d'un interrupteur de fin de course. Lorsque la grandeur analogique Ao Voltage vaut 0v, le moteur s'arrête; Lorsque la valeur de la tension Ao est de 0 à 10 V, le rapport cyclique de sortie est proportionnel à la valeur de la tension ao.
5. Méthode d'assemblage pour le contrôle auto - assuré de la vitesse prédéfinie

Le processus de fonctionnement de cette commande de contact auto - entretenue est: cliquez sur B1, le moteur tourne, cliquez sur B3 ou jusqu'à ce que l'interrupteur de fin de course positive déclenche le moteur pour arrêter, vous pouvez également cliquer sur B2 pour que le moteur s'inverse; Appuyez sur B2, le moteur est inversé, appuyez sur B3 ou jusqu'à ce que l'inverseur de fin de course déclenche le moteur pour arrêter, vous pouvez également appuyer sur B1 pour faire tourner le moteur; B3 pour forcer l'arrêt des touches.
6.485 méthode de connexion pour le contrôle Multi - machine de communication

La ligne de communication 485 de chaque pilote est connectée en parallèle à la manière de a - a, B - B, suivie d'une station maître 485, tous les pilotes doivent être co - connectés à la station maître 485, qui fonctionne indépendamment sur chaque pilote via l'adresse esclave configurée par le pilote. L'adresse de chaque configuration de disque doit être unique et ne doit pas être dupliquée avec d'autres disques.
Catégorie: produits standard
Produit similaire Recommander